针对重复定位精度问题,可以采用以下方法解决:
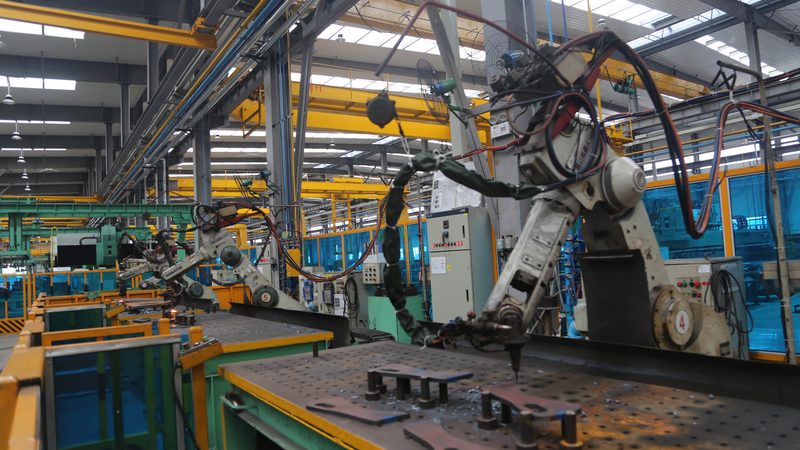
标题:六轴机械手空跑正常,带料为何就卡?
一、现象描述
在自动化设备行业,六轴机械手因其灵活性和高精度,被广泛应用于各种生产线。然而,在实际应用中,常常会遇到这样的问题:六轴机械手在空跑时表现正常,但带料操作时却出现卡料现象。这种现象让许多设备工程师和生产主管感到困惑。
二、原因分析
1. 重复定位精度问题
六轴机械手在空跑时,由于其重复定位精度较高,能够准确抓取和放置物料。但在带料操作时,由于物料本身的重量和形状,可能会影响机械手的重复定位精度,导致卡料。
2. 工装夹具设计不合理
工装夹具是六轴机械手抓取物料的关键部件。如果设计不合理,如夹具与物料接触面积过小、夹紧力过大或过小等,都可能导致卡料。
3. 伺服驱动系统故障
伺服驱动系统是六轴机械手的核心部件,负责驱动机械手各关节的运动。如果伺服驱动系统出现故障,如电机损坏、编码器误差等,可能导致机械手运动不稳定,进而引发卡料。
4. PLC程序问题
PLC程序是控制六轴机械手运动的核心。如果程序设计不合理,如运动轨迹规划不合理、运动速度过快等,都可能导致机械手在带料操作时出现卡料。
三、解决方法
1. 检查重复定位精度
针对重复定位精度问题,可以采用以下方法解决:
(1)检查机械手各关节的定位精度,确保其满足设计要求。
(2)优化夹具设计,提高夹具与物料接触面积,降低夹紧力。
2. 优化工装夹具设计
针对工装夹具设计不合理问题,可以采取以下措施:
(1)根据物料特性,设计合理的夹具结构。
(2)调整夹具参数,如夹紧力、接触面积等。
3. 检查伺服驱动系统
针对伺服驱动系统故障,可以采取以下措施:
(1)检查电机、编码器等部件是否损坏,并进行更换。
(2)调整伺服驱动参数,如电机电流、速度等。
4. 优化PLC程序
针对PLC程序问题,可以采取以下措施:
(1)优化运动轨迹规划,确保机械手在带料操作时运动平稳。
(2)调整运动速度,避免因速度过快导致卡料。
四、总结
六轴机械手在带料操作时出现卡料现象,可能是由于重复定位精度、工装夹具设计、伺服驱动系统或PLC程序等原因导致的。针对这些问题,可以采取相应的解决措施,以提高六轴机械手的稳定性和可靠性。