复合协作机器人:如何根据实际场景选择合适的参数与规格
复合协作机器人:如何根据实际场景选择合适的参数与规格
场景一:装配与组装 在装配与组装的生产环节,复合协作机器人的重复定位精度和末端执行器的适应性是决定其性能的关键因素。重复定位精度需达到±0.1mm的级别,这对于保证装配的精确度至关重要。此外,末端执行器应具备多种夹具兼容性,以便灵活适应不同尺寸和形状的零件,提高装配效率。同时,机器人的工作空间大小、运动范围和速度也是需要考虑的因素,以确保其在有限的空间内高效完成装配任务。
场景二:搬运与物流 在搬运与物流场景中,复合协作机器人的负载能力、节拍时间和IP防护等级是确保其稳定运行的关键。负载能力必须满足搬运物品的重量要求,避免因超载导致设备损坏。节拍时间应与生产线的节拍相匹配,以确保机器人能够高效地完成搬运任务。此外,IP防护等级至少应为IP54,以适应各种不同的工作环境,如灰尘、水汽等,从而延长机器人的使用寿命。
场景三:检测与质量控制 在检测与质量控制环节,复合协作机器人的视觉检测能力和力矩控制功能尤为重要。视觉检测能力应支持多种检测模式,如尺寸测量、缺陷检测等,以满足不同质量控制需求。力矩控制功能则能确保检测过程中的稳定性,避免因操作不当导致检测结果的误差。此外,机器人的数据处理能力和数据分析功能也是提高检测效率和质量的关键。
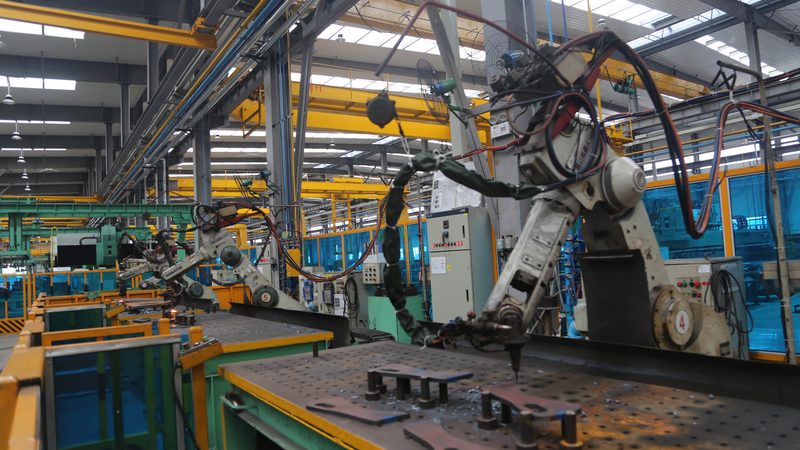
场景四:焊接与喷涂 在焊接与喷涂场景中,复合协作机器人的温度适应性、节拍时间和PLC梯形图编程能力是关键因素。温度适应性需满足焊接或喷涂过程中的温度要求,避免因温度波动导致产品质量下降。节拍时间应与生产节拍相匹配,确保机器人能够连续稳定地完成焊接或喷涂任务。PLC梯形图编程能力则能支持复杂的焊接或喷涂程序,提高生产效率和产品质量。此外,机器人的喷嘴更换和清洗功能也是保证焊接与喷涂质量的重要环节。
综合分析与选购建议 在选择复合协作机器人时,应根据实际生产场景,综合考虑重复定位精度、负载能力、节拍时间、IP防护等级、视觉检测能力、力矩控制功能、温度适应性和PLC梯形图编程能力等因素。同时,建议与供应商进行详细沟通,了解机器人的技术参数和性能特点,确保所选机器人能够满足生产需求。此外,还应关注机器人的维护保养和售后服务,以保证长期稳定的生产运行。